案例|锐达3D雷达料位计在沫煤仓料位监测的应用案例
一、项目概述
某煤炭企业沫煤筒仓,原有单点雷达料位计长期受仓内粉尘大、上料速度快的工况影响,测量数据漂移、反馈不稳定,无法准确反映仓内沫煤堆积状态,料仓进料联锁控制难以可靠运行,存在冒仓、空仓等安全生产隐患,无法满足厂区自动化管控需求。
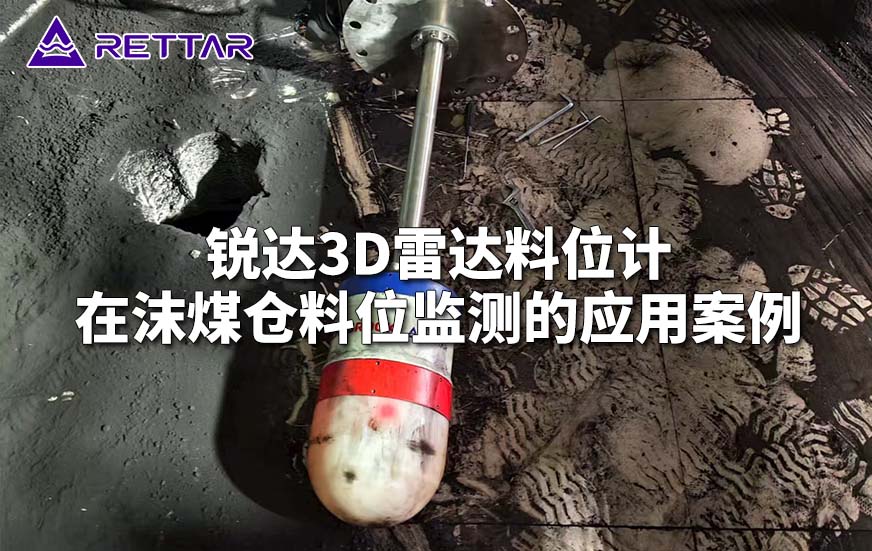
为实现沫煤仓安全、稳定、精准的料位监测与进料自动联锁控制,现场选用锐达3DPro2300雷达扫描机器人(3D雷达料位计)改造升级。本次改造单座沫煤筒仓配置2台3DPro2300雷达扫描机器人,配套1.5m下沉支架安装;筒仓规格:总高10m,长7m、宽6m。
现场工艺逻辑:沫煤仓进料快、出料慢,依靠3D雷达采集的最高料位信号联动PLC控制犁式卸料器。当仓内物料料位上升至设定上限9.5m时,设备输出4-20mA信号给到PLC,触发犁式卸料器抬起,停止进料;当料位下降至设定低料位阈值,卸料器落下,重新开始进料。该控制逻辑最大化利用仓容,在保障仓内储料充足的同时,从源头杜绝冒仓事故,实现沫煤仓进料闭环自动化控制。
二、现场工况难点
粉尘浓度高:沫煤质地细,进料过程扬尘大,传统单点雷达易被粉尘干扰,回波信号弱、测量失真;
进料速率快,进出料不均衡:上料快、下料慢,料面短时间快速抬升,对料位检测的响应速度、实时性要求极高;
料面堆积不规则:进料落点固定,仓内沫煤易形成锥形料堆,单点式测量仅能采集单点高度,无法代表仓内真实最高料位,联锁控制容易失效;
自动化联动要求高:监测数据需要实时上传PLC,稳定实现卸料设备启停联锁,对设备通讯稳定性、信号可靠性要求严苛。
三、方案配置
监测设备:锐达3DPro2300雷达扫描机器人(3D雷达料位计)
安装支架:1.5米下沉支架
仓体参数:筒仓总高10m,长7m,宽6m
设备数量:单筒仓安装2台,多设备协同扫描成像
输出方式:4-20mA模拟量输出最高料位信号,对接厂区PLC
系统刷新周期:监控页面10s刷新一次
配套软件:3D可视化料仓监测系统
四、产品核心技术与功能优势
锐达3DPro2300雷达扫描机器人内部搭载水平360°、俯仰±90°旋转扫描机构,融合毫米波雷达、AI智能算法、大数据分析、三维点云重构技术,区别于传统单点雷达只测一个点位的局限,对仓内沫煤料面进行全域快速扫描,精准还原仓内物料真实三维堆积形态。
高精度测量:测距精度±2mm,三维体积建模精度可达±0.5%FS~±2%FS,同步实时输出最高料位、最低料位、平均料位、物料体积、物料质量等多维度数据;
多机协同成像:大型筒仓多台设备同步作业,依靠上位机软件拼接配准算法,融合多台设备点云,合成完整仓内三维检测画面,消除扫描盲区;
强大的算法适配:内置仓域自适应点云重构算法,自动过滤粉尘带来的杂波干扰,对不规则料堆、偏仓堆积、锥堆物料精准建模,秒级完成体积、料位核算;
稳定冗余设计:双电源、双网口冗余架构,单路供电或通讯故障不中断监测工作,适配煤炭厂区连续生产要求;
丰富通讯与兼容能力:软件支持Windows、Linux双平台运行,支持以太网、WIFI、4G/5G通讯,通过ModbusTCP、OPCUA等协议无缝对接PLC、DCS等现有自控系统,实现数据共享、联锁联动;
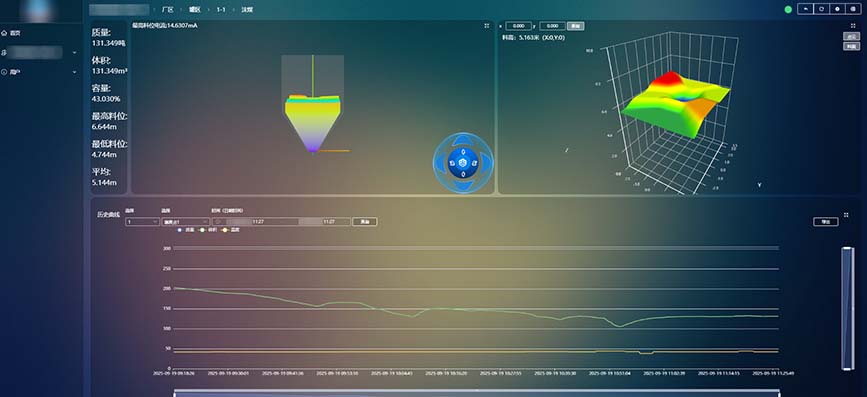
可视化与数据追溯:监控界面三维成像展示料堆形态,可查看任意料面点位高度,自动存储并展示高料位、低料位、平均料位历史曲线,方便工艺人员复盘生产数据;
恶劣工况适配:毫米波扫描方式抗粉尘、抗干扰能力强,适配沫煤等高粉尘、多扬尘筒仓工况。
五、项目应用效果
联锁控制稳定可靠:设备以最高料位作为4-20mA信号输出源,10s刷新周期保证信号实时性。料位到达9.5m自动停料、低位自动进料,完美适配进料快出料慢的工艺特点,仓容利用率提升,彻底解决单点雷达误报导致的冒仓风险;
真实掌握仓内存料:三维成像直观看到沫煤偏堆、料峰位置,不再依靠单点数据盲目判断仓位,库存体积、重量量化统计,方便生产调度;
数据可追溯:系统持续记录高低料位、平均料位历史曲线,便于工艺优化、生产台账统计;
运维压力降低:在高粉尘沫煤仓长期稳定运行,无需频繁清理探头、反复校准,减少现场人工巡检工作量,助力煤仓智能化、无人化管控。
针对沫煤仓高粉尘、进料快、料面不规则的痛点,锐达3DPro2300雷达扫描机器人打破单点料位计的测量局限,依靠全域三维扫描+多机协同方案,为煤炭筒仓提供可视化、高精度、可联锁的料位监测解决方案。整套系统和现场PLC自控系统深度融合,实现沫煤仓进料自动闭环控制,兼顾安全生产、仓容利用、库存数字化管理,是煤炭行业筒仓料位智能化改造优选方案。
产品直达: