案例|锐达3DPro2501激光盘存方案走进江苏某垃圾发电项目
一座长79米、宽26米、深40米的垃圾坑,如何掌握库存变化,看清复杂料面,并为行车自动化抓取提供数据支持?面向江苏某垃圾发电的盘存需求,锐达工业集团提出以“双机三维激光扫描+在线盘料平台”为核心的解决方案,将不规则的垃圾堆体转化为可视、可算、可追溯的三维数据,为料坑数字化管理提供支撑。
01、垃圾坑管理,难在“看清”和“算准”
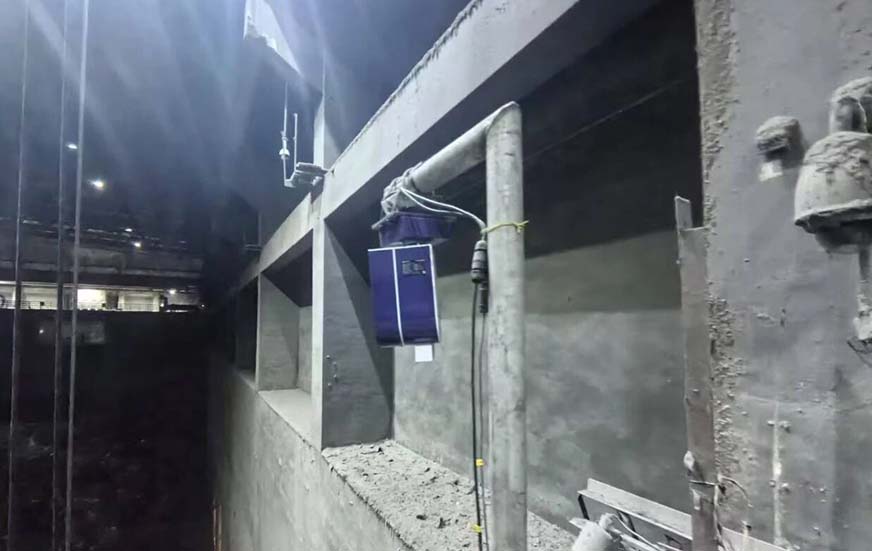
项目现场图
垃圾坑是连接进厂垃圾与焚烧生产的重要环节。库存有多少、堆料如何分布、料位怎样变化,都是运行人员关注的问题。
在该项目场景中,料坑纵深大,垃圾堆积形态不规则,叠加粉尘、异味与抓斗交叉作业,给传统盘存方式带来了多重挑战:
库存难估准:人工目测与局部测量难以完整反映料面起伏,体积估算容易产生偏差。
现场测量受限:靠近坑体或进入危险区域开展测量,面临复杂的作业环境与安全风险。
数据更新滞后:低频次盘点难以持续反映进料、抓取过程中的库存变化。
自动化缺少依据:台账中的库存数字,难以直接转化为行车抓取所需的料面坐标。因此,本方案的建设目标不仅是获取库存体积,还包括建立持续更新的三维料面信息,为生产管理与后续自动化升级提供数据基础。
02、双机对角布置,让复杂料面获得更多观察视角
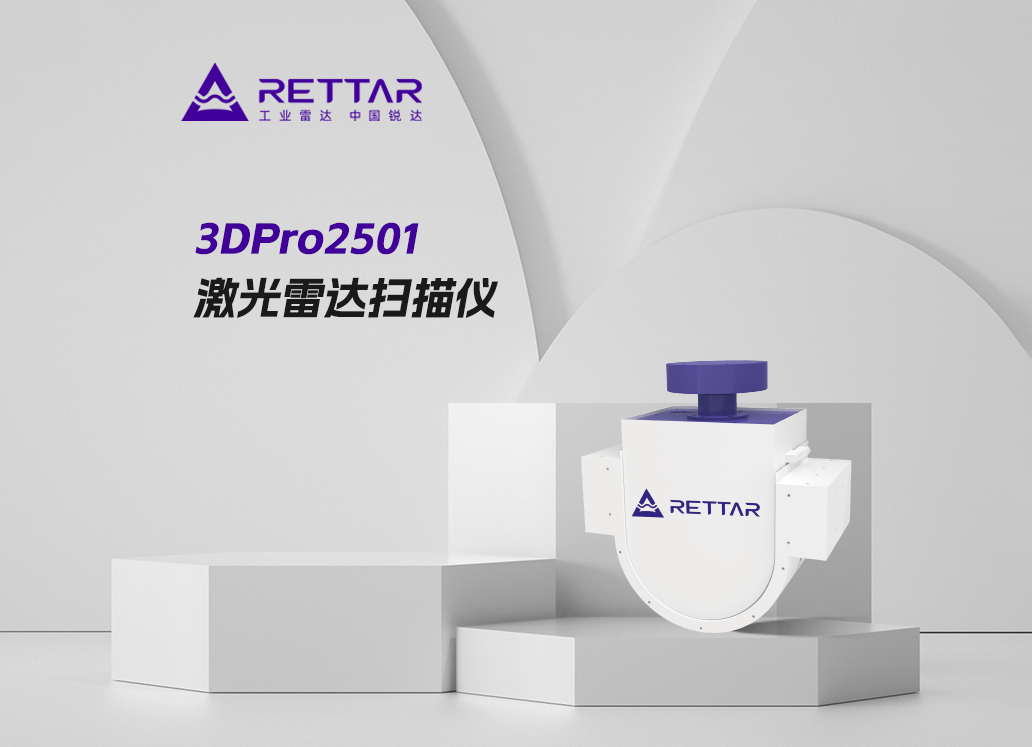
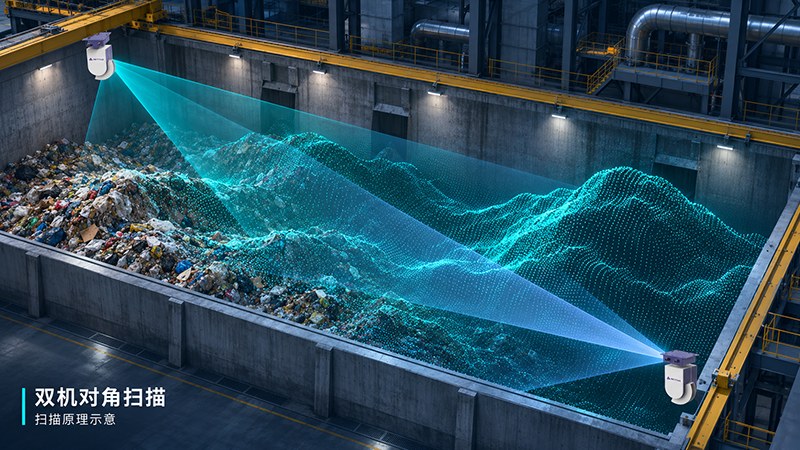
针对现场约79米×26米×40米的料坑,方案配置两台3DPro2501-100激光盘料机器人,分别布置于料坑对角两端、行车轨道下方。这一布置方式,重点解决两个问题。
一是适应大跨度、大纵深的测量需求。设备最大量程为100米,可满足方案所述坑体尺度的测距需求;180°×180°扫描视场,为大范围料面采集提供条件。
二是减少不规则堆料造成的遮挡。垃圾堆体高低起伏,单一视角容易出现背坡遮挡。双机从不同方向采集数据,再由平台完成点云拼接与配准,有助于补充被遮挡区域的料面信息。设备安装于轨道下方支架,方案设计兼顾坑口空间与行车运行条件,并结合吊装窗口开展安装作业。从多个方向观察同一座料坑,让库存计算拥有更完整的料面依据。
03、从三维点云到库存信息,让料坑状态一屏可见
激光扫描获取的是密集的空间测量点。通过Pro Inventory盘料平台,这些点云数据可进一步转化为三维料面、库存体积与管理报表。围绕日常运行需求,方案规划了以下功能:
三维料面可视化通过旋转、缩放查看堆料形态,直观了解料面高低与空间分布。
库存体积在线解算结合扫描数据与坑体模型计算库存体积,减少对人工估堆的依赖。
分区库存管理按管理需求划分料坑区域,查看各区域的库存体积及占比,为堆料与抓取安排提供参考。
历史趋势与报表记录库存变化,支持趋势回看与盘点报表导出,方便运行分析和交接管理。
高低料位预警根据设定阈值提示料位异常,帮助运行人员及时关注库存状态。
04、面向粉尘环境,兼顾连续运行与日常维护
本方案选用的激光盘料机器人具备IP67防护等级,采用纳米高透膜与防尘罩双重防护设计,并在安装时预留维护空间,便于后续清洁与检查。以非接触方式采集料面数据,有助于减少人工靠近危险区域开展盘点的需求,让日常库存管理更多地通过远程查看完成。
该垃圾坑3D激光盘存方案,围绕大纵深、不规则堆体与复杂作业环境,构建了一条从三维感知、库存计算到可视化管理的数据链路。对垃圾焚烧企业而言,更及时的库存信息、更直观的料面分布,以及可供后续系统调用的三维坐标,能够为进料安排、库存管理与自动化升级提供更充分的依据。锐达工业集团以三维激光感知技术,让料坑状态可见,让库存管理有据。
产品直达: